Appearance
Navi机器人SDK开发指南 v1.5.0
当前版本
本文档对应 Middleware v1.5.0,适用于 ROS1 Noetic。
📑 文档导航
- 概述:SDK 范围与运行环境
- 快速开始:开机、联网和终端连接
- ROS API:Service、Topic 和 Action 接口
- 版本变更:v1.3.0 至 v1.5.0 的接口变化
- Message Type:自定义 ROS 数据类型
- 开发示例:接口调用示例
- 调试开发工具:Web 调试工具
概述
本 SDK 面向浙江人形机器人 Navi 系列,封装关节控制、定位导航、电源管理等底层能力,并提供统一的 ROS1 接口、示例和调试工具。
SDK 包含:
- ROS Service、Topic、Action 和配套自定义消息;
- C++、Python 调用示例;
- Web 示教与调试工具;
- HOS 图形化编程环境。
SDK 层级图
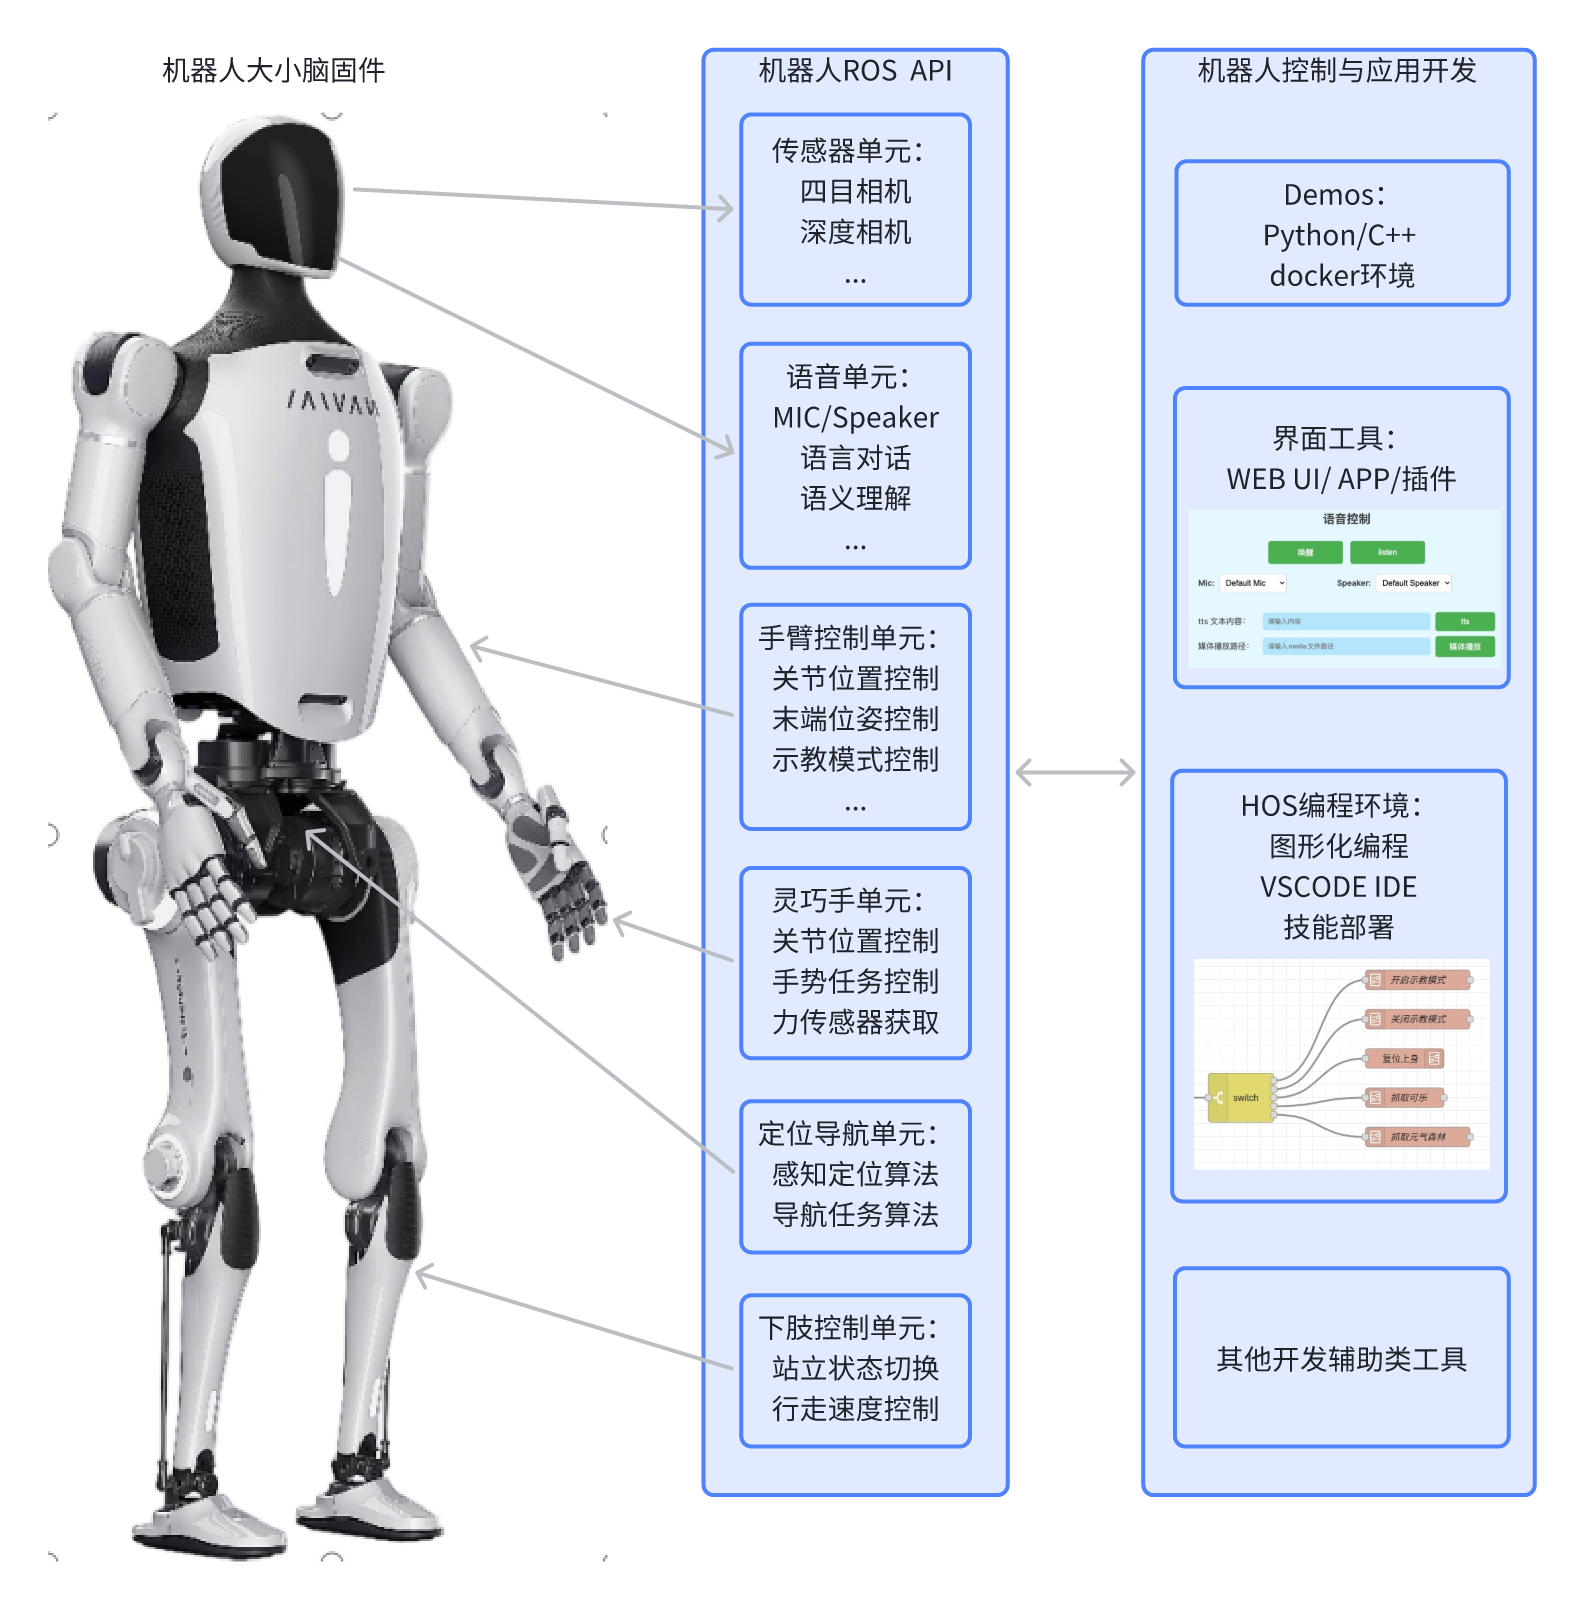
开发环境
- 操作系统:Ubuntu 20.04(ROS Noetic)
- ROS 版本:ROS1 Noetic
- 支持语言:Python 3、C++17 及以上
- 硬件兼容:支持领航者 2 号(Navi02)人形机器人,WA1/WA2轮臂机器人,半身机器人
- 适用场景:第三方应用集成,二次开发,机器人导航、操作、行走等功能的快速部署
系统框架
机器人采用大脑+小脑的双控制器控制,并提供了多样的开发方式,详见 终端连接
机器人内部软件框图
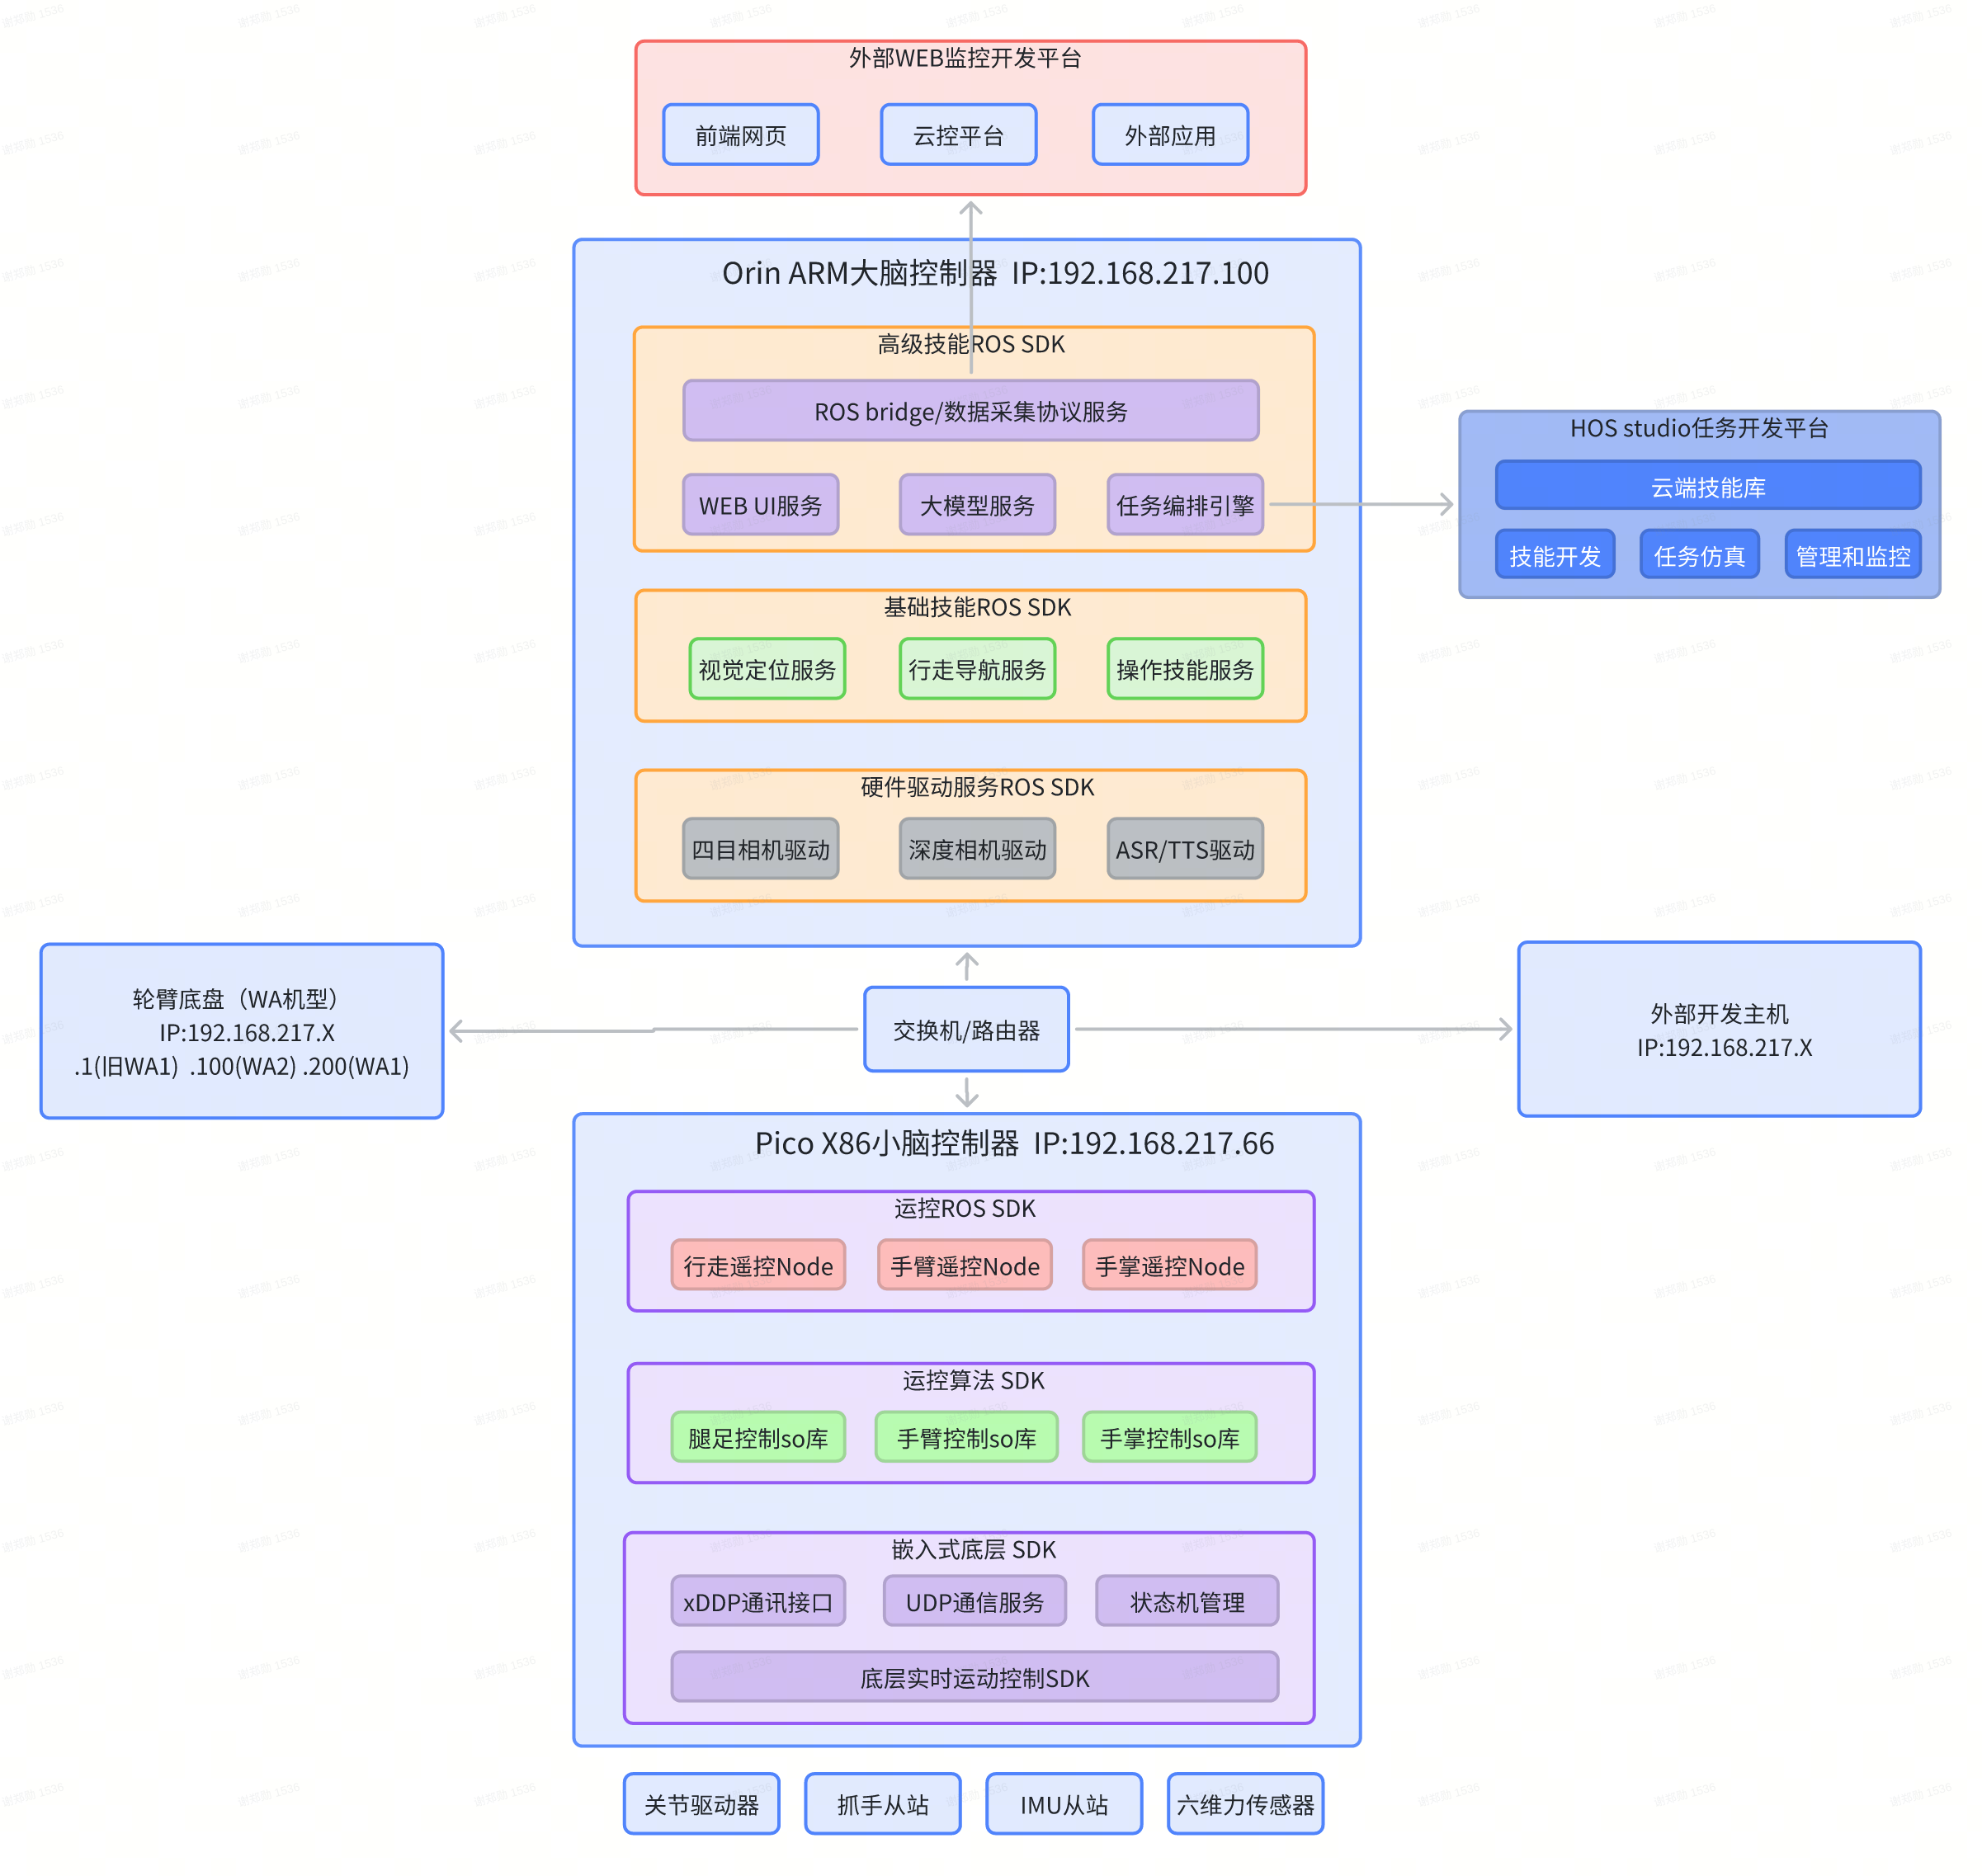
快速开始
开机
开机键
机器人没有单独的开关机按键,给机器上电后,机器人进入开机状态;
- 对于双足全身型(I2)的机器人而言,打开机器人背后的电池包上的电源开关即可;
- 对于半身型机器人(U1),将底盘引出的插头插入220V电源插板即可;
- 对于轮臂型机器人(WA1),需要长按轮式底盘上的电源开关;
开机状态指示
启动开机流程后,首先机器人内部的控制器将进入系统的boot状态,开始启动大小脑的Linux系统; 机器人开机后,将通过语音和面部显示器指示当前机器人的启动状态; 启动时序如下(以全身型机器人为例): 机器人上电后,内部的SDK开始自主bringup,全身关节会处于归位过程,并处于僵直状态,此时机器人无法自主保持站立,因此确保上电后机器人仍处于安全状态; 小脑SDK启动完成后,需在确保机器人脚掌触地状态下,可通过语音,遥控等方式命令机器人站立后执行后续指令(轮臂款机器人无此限制); SDK启动时序(时间未准确标定): 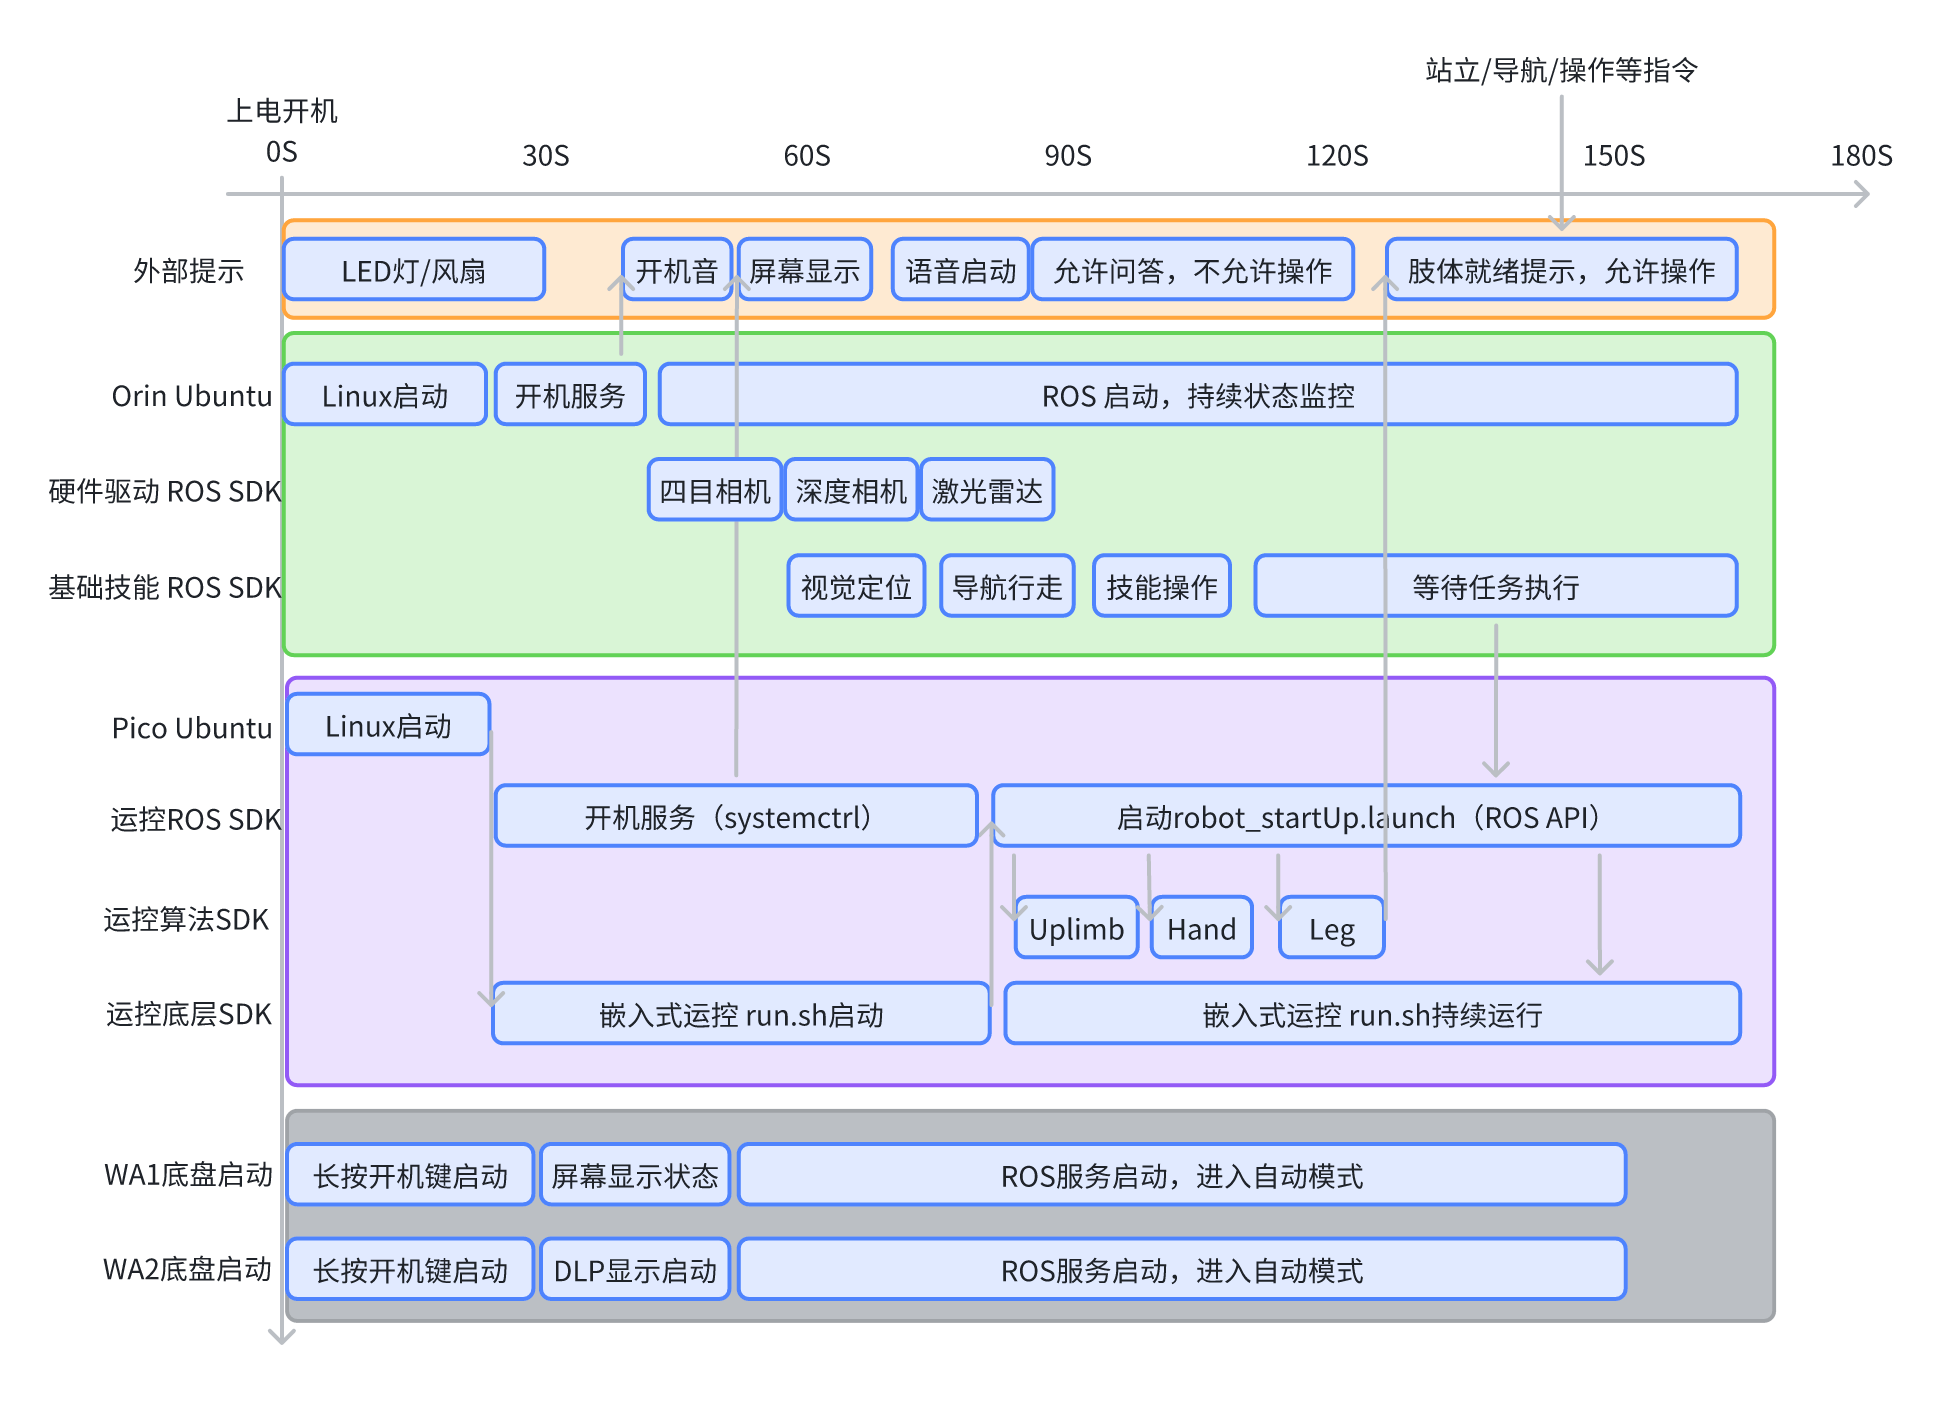
网络与连接
在新的环境中,初次启动机器人,需要确定机器是否已经联网,在没有联网的状态下,部分机器人的功能将无法使用; 建议使用显示器+键鼠登入到orin进行联网设置;
使用显示器和键鼠
使用USB键鼠和DP线连到机器人orin大脑之后,按照Ubuntu系统的方式使机器人连上用户的wifi, 并将大脑orin 设置为固定IP,避免经常更换;
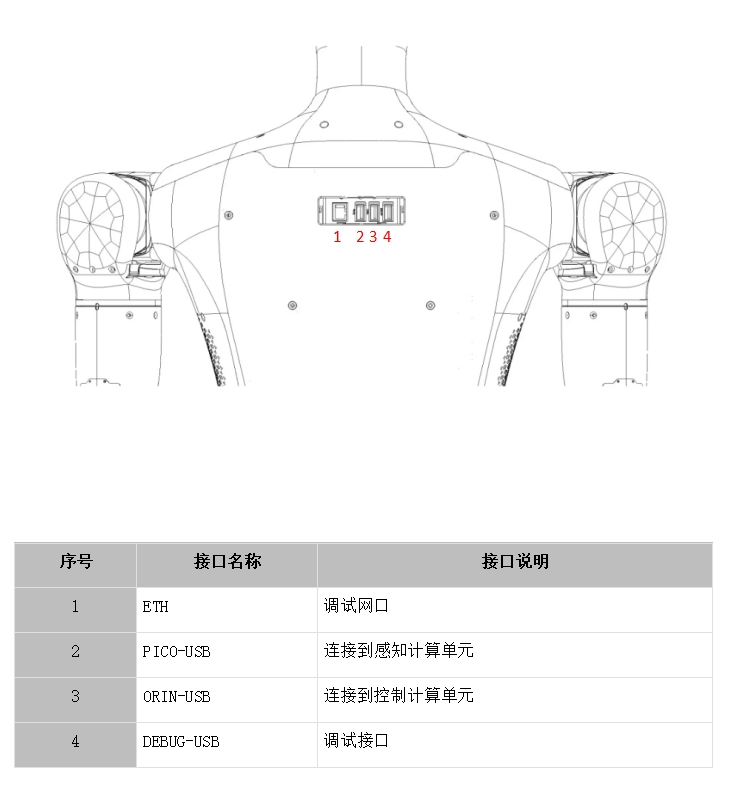
全身/半身型外设接口
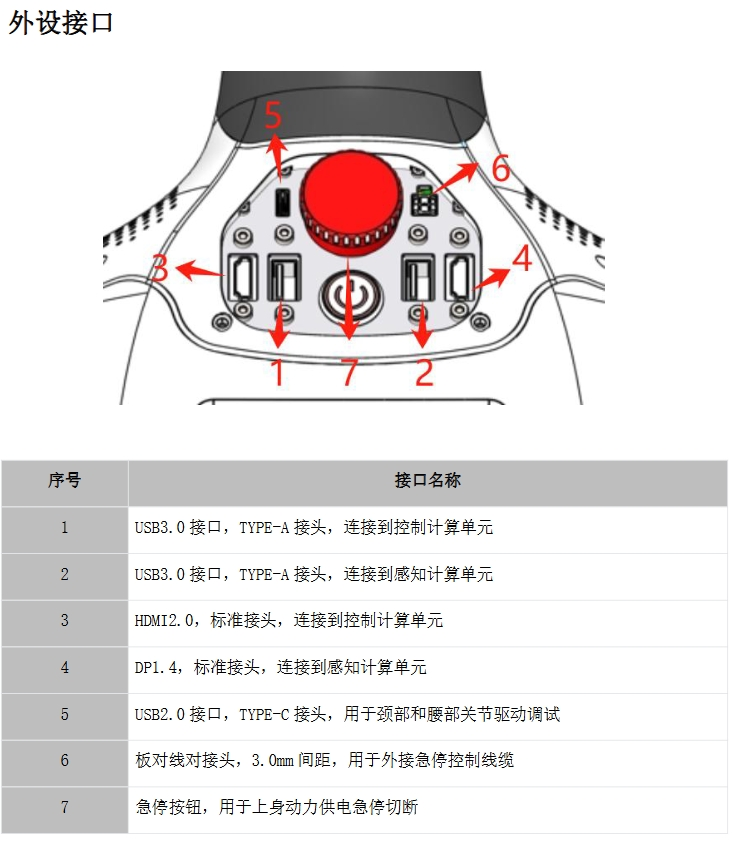
轮臂型外设接口
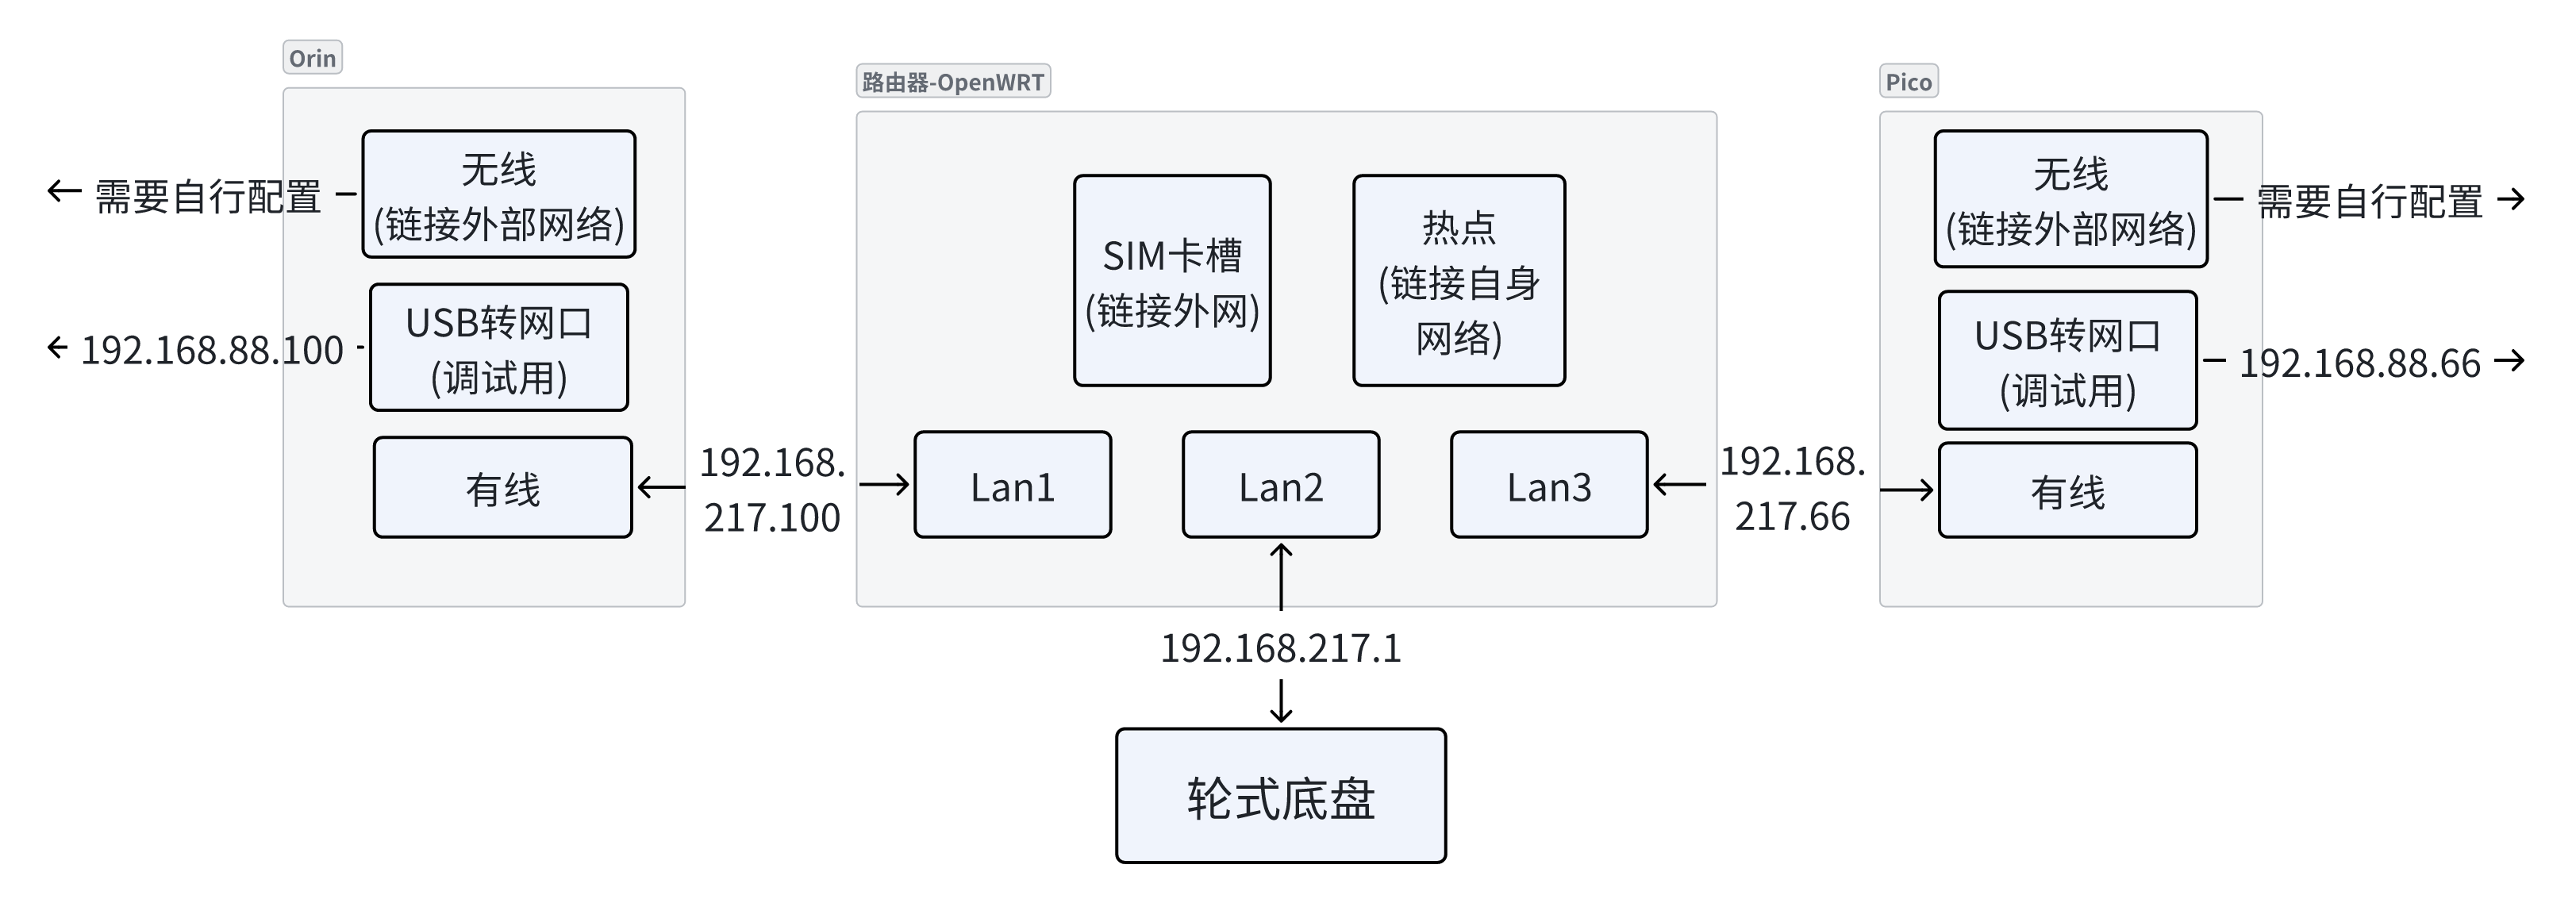
轮臂型网络拓扑
使用机器人AP热点
对于不方便接USB键鼠和HDMI屏幕的场景,也可以通过连接机器人自身的AP热点来配置机器人的网络; 机器人大脑默认的 AP 名称以 nav01ap 开头,连接凭据请查阅设备交付资料。
终端连接
完成机器人的网络配置之后,对于开发者而言,可能还需要使用终端登入大脑系统,支持如下方式登入:
- Linux系统内终端:如果已经使用USB和HDMI登入orin,可以直接使用Linux系统终端登入;
- 外部终端登入Linux:通过标准ssh协议登入orin Linux系统,ssh端口是22;
- 登入到demos容器:
开发
开发者可以直接使用 ROS API,也可以通过 HOS 进行图形化编程。
开发环境配置
安装 zj_humanoid_types_v1.5.0.run 后即可使用 v1.5.0 自定义消息。类型定义见 zj_humanoid_types。
bash
Help:
  ./zj_humanoid_types_v1.5.0.run                      # Install all .deb files in the current directory
  ./zj_humanoid_types_v1.5.0.run -- --uninstall       # Uninstall all .deb files in the current directory
  ./zj_humanoid_types_v1.5.0.run -- --version         # Show version
  ./zj_humanoid_types_v1.5.0.run -- --changelog       # Show changelog
  ./zj_humanoid_types_v1.5.0.run -- --help            # Show help
ROS Python/C++
开发示例见 demos。
HOS开发
HOS 用于图形化调用 API 和部署任务,详见 HOS 开发。
常见问题和解决方法
1. 开机没有语音播报"机器人大脑启动成功"
该语音指示了机器人与远程服务器的连接状态,如果开机没有播报启动成功,需要确认网络连接状态;
2. 机器人启动后无法调用肢体动作
需要确认急停按键是否被按下,或者电机是否有损坏;